跳到正文

中国上海

在噪声里找信号。Sibo Zhu 朱思博

量化交易 Alpha 策略研究 · 因诺资产

此前机器视觉具身控制无人竞速

关于我

Sibo Zhu / 朱思博

Sibo Zhu 朱思博

我是朱思博,目前在上海因诺资产从事量化交易 Alpha 策略研究。工作围绕股票市场中的信号发现、模型验证与实盘执行展开。我尤其关注研究结果能否跨周期复现,以及模型在真实数据时点和运行约束下是否依然有效。

此前,我在 MIT 和多伦多大学做机器感知研究,负责过 MIT 无人驾驶赛车的感知团队,也曾作为联合创始人兼 CTO 创办 AI 硬件公司。从论文、车队到消费级产品,这些经历让我习惯同时考虑算法、系统与交付,让研究成果成为真正可用的产品。

工作之外,我喜欢单板滑雪,是 AASI 二级认证教练;也拍照,并维护着一套颇为细致的备餐系统。欢迎聊研究思路、工程实践,或正在构建的有意思的东西。

轨迹

研究、工程、一次创业,以及现在的市场

2026年1月 — 至今

研究股票日频 Alpha 策略;入职半年内把一个策略从研发做到实盘上线,配套可复现的训练流程与严格交易时点(T-1)数据审计。

展开细节

中国上海

  • 从零跨界切入量化研究,入职半年内即跑通股票日频 Alpha 策略从研发、严格验收至实盘上线的完整闭环;持续推进多信号融合与动态权重增强研究,在匹配口径回测中取得稳健增量并完成独立执行包交付
  • 构建可复现的滚动训练与策略运行链路,落实模型版本锁止、严格交易时点(Point-in-Time)数据审计,以及冷启动、状态恢复与输出一致性验证
  • 搭建端到端自动化因子研究与治理流水线,串联大规模候选表达式挖掘、相关性去重、特征标准化与配对模型验证,以跨周期稳定性与组合边际贡献严格筛选机制
  • 面向多尺度价格行为与横截面联动结构开发新型特征,完成标准化因子库构建、历史回填与跨设备读回校验,并在既有因子池基准上开展系统的条件增量评估
2023年10月 — 2025年5月

联合创始人 & 首席技术官

Cyber Partner AI Inc (上海魂伴科技)

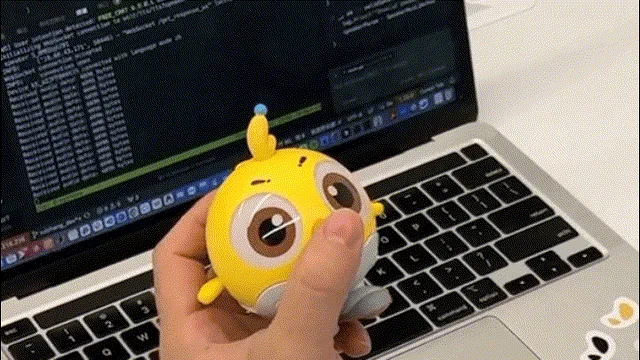
联合创办公司并负责技术与产品:与“凯叔讲故事”合作的 AI 鸡飞飞陪伴硬件,以及火山引擎展厅的人形交互机器人。公司于 2025 年年中结束运营。

展开细节

中国上海 & 美国帕洛阿尔托

  • 联合创办公司并全面负责技术与产品研发,首款 AI 硬件上市首月销量破万台、半年突破十万台
  • 主导研发“凯叔讲故事”联名 AI 鸡飞飞智能陪伴硬件,在 ESP32-S3 端侧实现 0.9 秒端到端响应与长期记忆
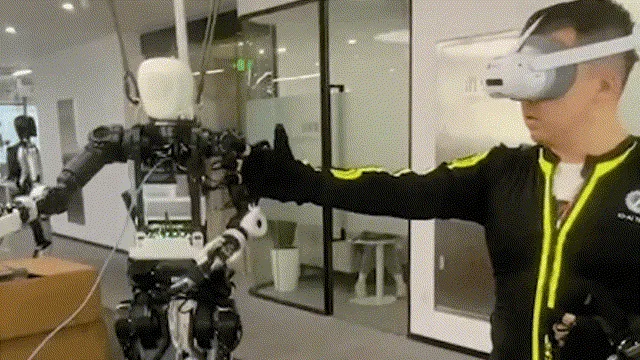
  • 为火山引擎旗舰展厅端到端交付 2 米高大黄蜂人形交互机器人(智元 A2 平台 + 自研多模态对话技术栈)
  • 从零组建跨嵌入式固件、多模态大模型编排与硬件量产交付的研发团队,推动战略合作与融资落地
  • 2025 年中完成公司业务收尾,利用间隔期系统完成向二级市场量化研究的转型

2021年9月 — 2023年8月

博士研究生阶段研究事件相机在高速、极端光照与剧烈运动场景下的自动驾驶感知,设计面向异步稀疏事件流的 Vision Transformer。

2019年12月 — 2021年8月

研究助理

MIT HAN Lab

与韩松教授合作研究高效机器感知,涵盖自监督传感器标定、端到端 LiDAR 导航与边缘设备上的神经网络压缩。

展开细节

马萨诸塞州剑桥

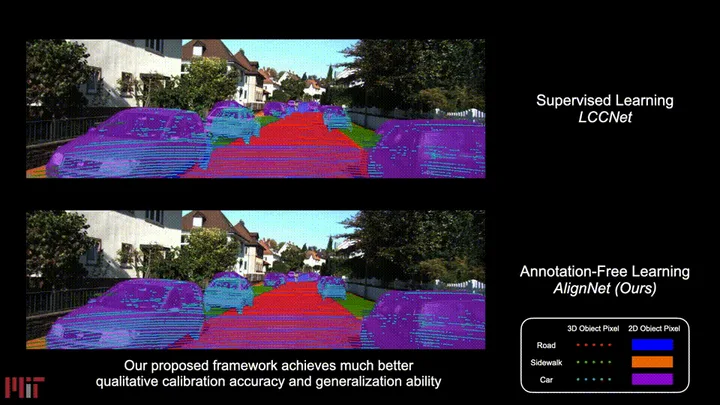
  • 合作研发自监督传感器标定框架 SemAlign(IROS 2021),将相机-LiDAR 标定耗时从 3 小时以上压缩至 1 秒内(万倍提速)
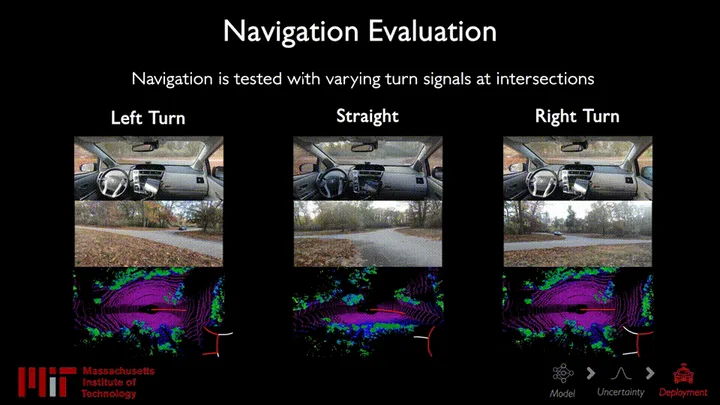
  • 构建高效端到端 LiDAR 导航系统(ICRA 2021),并在全尺寸自动驾驶测试车上完成实车部署
  • 与韩松教授合作面向边缘计算的神经网络压缩研究(PatchNet),相关方法被业界广泛采用

2019年1月 — 2021年8月

感知系统负责人

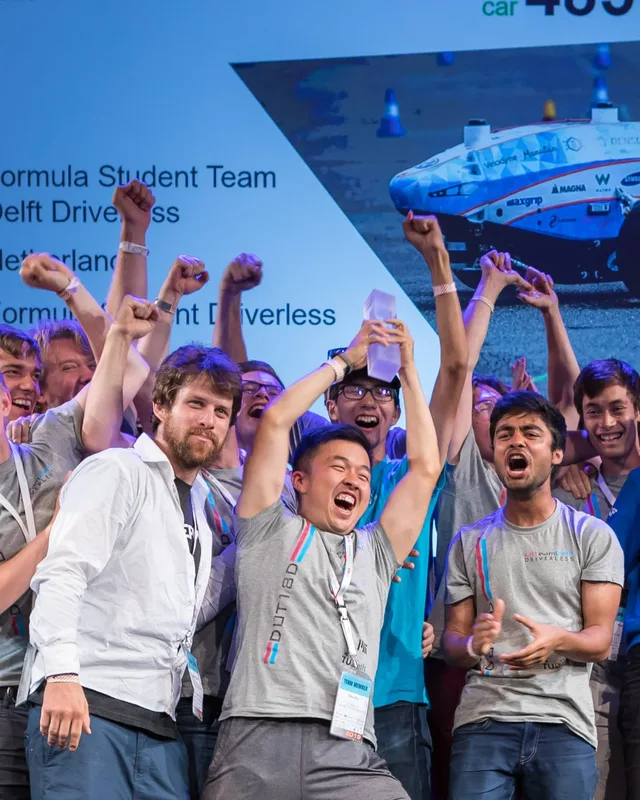
MIT Driverless

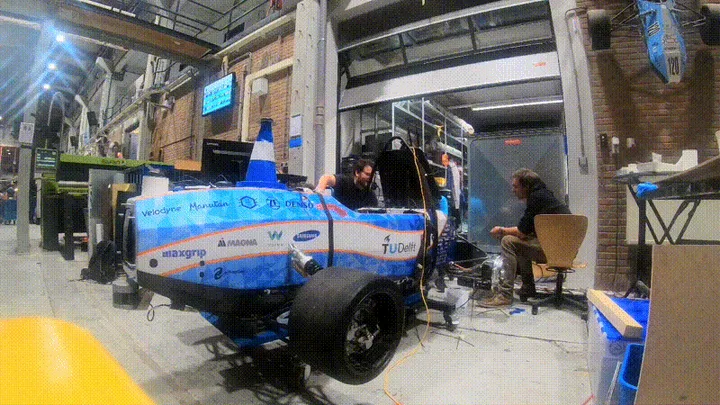
带领二十多名工程成员开发无人赛车感知系统,工作覆盖目标检测、传感器集成、赛道测试与开源基础设施。

展开细节

马萨诸塞州剑桥

  • 领导 20+ 人感知工程团队,并与队友共同谈下 Google、Waymo、Oracle 共 20 万+ 美元赞助
  • 在 200ms 全栈延迟预算内将感知精度(mAP)从 66.97% 提升至 89.35%,助力车队斩获赛事佳绩
  • 开源全套感知与训练基础设施,被全球 100+ 支无人驾驶方程式车队采用

教育

  • 2021 - 2023

    多伦多大学航空航天科学与工程博士研究(后休学创业,联合创立魂伴科技)

  • 2018 - 2020

    布兰迪斯大学计算机科学硕士(AI/ML 专业方向)

  • 2014 - 2018

    波士顿大学计算机科学 + 纯数学与应用数学学士(双专业)

代表作

AI、机器人与自动驾驶的研究及工程实践

AI 鸡飞飞:让 AI 陪伴拥有长期记忆

2025年4月嵌入式 AI / ESP32-S3 / 模型压缩

AI 鸡飞飞:让 AI 陪伴拥有长期记忆

与凯叔讲故事共同打造的 AI 陪伴产品,将低延迟对话与长期记忆带入日常陪伴。围绕 ESP32-S3 硬件平台,通过模型压缩与软硬件协同实现 0.9 秒端到端响应。从产品架构到量产交付,首月销量超过一万台,半年累计超过十万台。

团队:朱思博(联合创始人 & CTO)、魂伴科技团队

了解项目
大黄蜂:让多模态 AI 走进物理世界

2024年12月人形机器人 / 对话式 AI / 多模态(视觉/语音/NLP)

大黄蜂:让多模态 AI 走进物理世界

将视觉、语音和双语对话整合为统一交互体验的两米高人形机器人。基于智元 Agibot A2 平台与自研对话 AI 技术栈,大黄蜂把多模态理解与一致的角色表达带到实体机器人上。团队完成 AI 能力编排、实机集成与现场部署,交付火山引擎旗舰展厅。

团队:朱思博(联合创始人 & CTO)、魂伴科技团队

了解项目
SemAlign:一秒内完成传感器标定

2021年10月传感器标定 / 自监督 / 相机-LiDAR

SemAlign:一秒内完成传感器标定

发表于 IROS 2021 的共同一作研究。通过自监督语义对齐完成相机与 LiDAR 标定,无需人工标注,将标定时间从三个多小时缩短至一秒以内。

合作者:Zhijian Liu、Haotian Tang、Sibo Zhu、Song Han

了解项目
MIT 无人驾驶:整车感知架构与全球开源生态

2021年8月无人驾驶赛车 / 整车系统集成 / 团队领导

MIT 无人驾驶:整车感知架构与全球开源生态

负责 MIT 无人驾驶方程式赛车的感知系统,将检测精度(mAP)从 66.97% 提升至 89.35%。团队公开了数据集、标注管线与训练基础设施,供全球一百多支大学生赛车团队使用。

合作者:朱思博(感知负责人)、MIT Driverless 团队

了解项目
激光雷达端到端导航:全尺寸实车部署(ICRA 2021)

2021年5月端到端学习 / 稀疏卷积 / LiDAR

激光雷达端到端导航:全尺寸实车部署(ICRA 2021)

发表于 ICRA 2021 的端到端激光雷达导航框架。结合稀疏卷积优化与硬件感知架构设计,从原始点云生成转向指令,并在全尺寸自动驾驶车辆上完成部署。

合作者:Zhijian Liu、Alexander Amini、Sibo Zhu、Sertac Karaman、Song Han、Daniela Rus

了解项目
PatchNet:面向边缘计算的超紧凑 CNN

2021年3月模型压缩 / 时序冗余 / 58M FLOPs

PatchNet:面向边缘计算的超紧凑 CNN

利用视频中的时序信息复用,将 CNN 计算量压缩至 58M FLOPs。在保持精度的同时,计算量减少至原来的五分之一,边缘设备推理速度提升 4.3 倍。论文与实现均已公开。

合作者:Huizi Mao、Sibo Zhu、Song Han、William J Dally

了解项目
高速无人赛车感知:200ms 全栈视觉系统(IROS 2020)

2020年7月计算机视觉 / YOLOv3 / 200ms 全栈延迟

高速无人赛车感知:200ms 全栈视觉系统(IROS 2020)

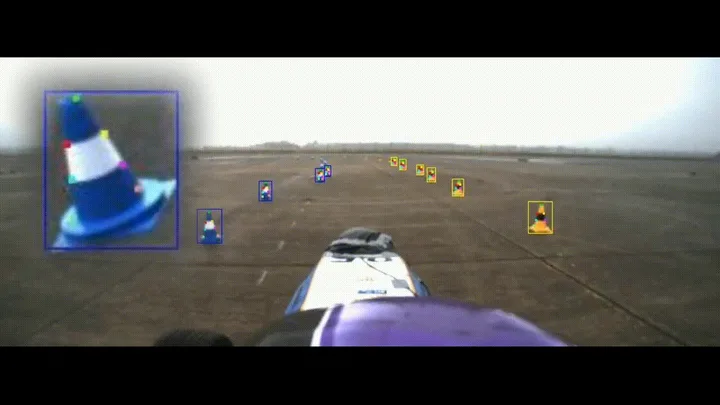
发表于 IROS 2020 的无人赛车视觉系统。将优化后的 YOLOv3 检测、关键点姿态估计与亚微秒级双目同步整合,在高速行驶下保持 200ms 全栈延迟预算。

合作者:Kieran Strobel、Sibo Zhu、Raphael Chang、Skanda Koppula

了解项目

早期作品

2020年11月

Faster LiDAR:实时点云处理框架

把 Transformer 注意力用在激光雷达感知上:预测缺失的点云帧,绕过实时性瓶颈。吞吐提升 40%,检测精度(mAP)不变。

2020年8月

PointPainting:传感器融合复现

复现 nuTonomy 的相机-LiDAR 融合模型 PointPainting,把相机的语义信息刷到激光雷达点云上;后来成了我们 3D 点云预测和标定研究的评测基座。

2019年3月

Grad-CAM:CNN 可解释性

实现 Grad-CAM,将 CNN 的决策依据可视化,用于定位无人赛车感知系统中的目标检测错误。

2018年5月

运动模糊检测:CNN 计算机视觉

面向高速相机的 CNN 运动模糊检测模型,准确率为 92%。实现已开源,获得超过一百个 GitHub 星标。