←返回作品2021年8月 · 无人驾驶赛车 / 整车系统集成 / 团队领导 / 开源基建 / 赞助合作
MIT 无人驾驶:整车感知架构与全球开源生态
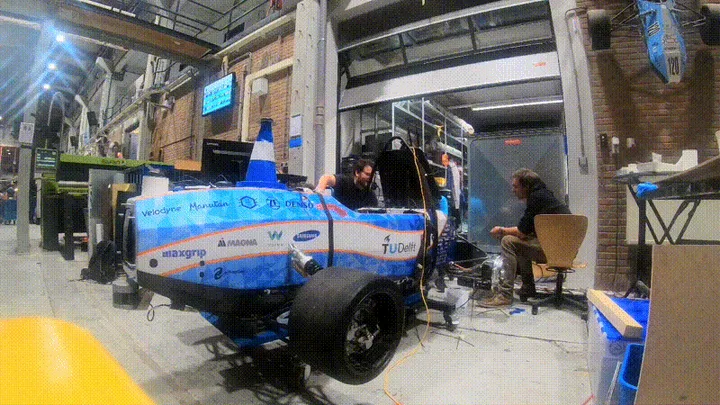
负责 MIT 无人驾驶方程式赛车的感知系统,将检测精度(mAP)从 66.97% 提升至 89.35%。团队公开了数据集、标注管线与训练基础设施,供全球一百多支大学生赛车团队使用。
问题
无人驾驶赛车需要在真实赛道条件下兼顾感知精度、延迟与系统集成,同时为规模较大的学生工程团队建立共同的研发流程。
技术路径
团队开发赛车感知系统,并整理数据集、标注管线与训练基础设施供其他团队复用。我参与牵头赞助合作,获得 Google、Waymo 与 Oracle 合计超过二十万美元的支持。
成果
检测精度(mAP)从 66.97% 提升至 89.35%,开源成果已供全球一百多支大学生赛车团队使用。
聊聊研究与工程 →