2020年7月 · 计算机视觉 / YOLOv3 / 200ms 全栈延迟 / 立体视觉 / IROS 2020
高速无人赛车感知:200ms 全栈视觉系统(IROS 2020)
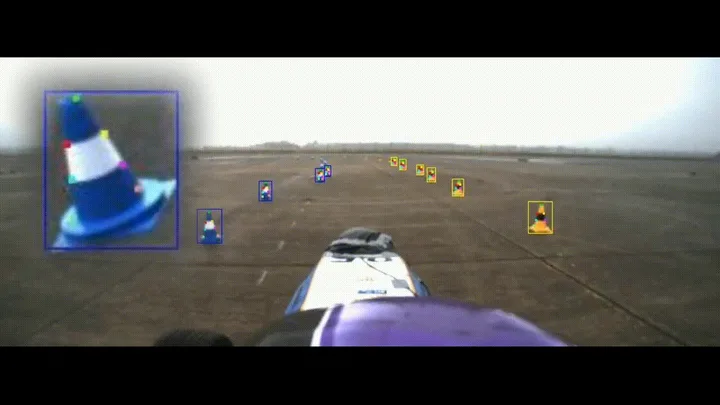
发表于 IROS 2020 的无人赛车视觉系统。将优化后的 YOLOv3 检测、关键点姿态估计与亚微秒级双目同步整合,在高速行驶下保持 200ms 全栈延迟预算。
问题
在赛车高速行驶时,目标检测、几何估计与相机同步必须共同满足完整系统的实时性预算。
技术路径
系统整合优化后的 YOLOv3 检测、自研关键点姿态估计,以及亚微秒级双目相机同步。
成果
系统保持 200ms 全栈延迟预算,研究发表于 IROS 2020。下方提供论文、代码、视频与训练教程。