2021年5月 · 端到端学习 / 稀疏卷积 / LiDAR / ICRA 2021 / 全尺寸实车
激光雷达端到端导航:全尺寸实车部署(ICRA 2021)
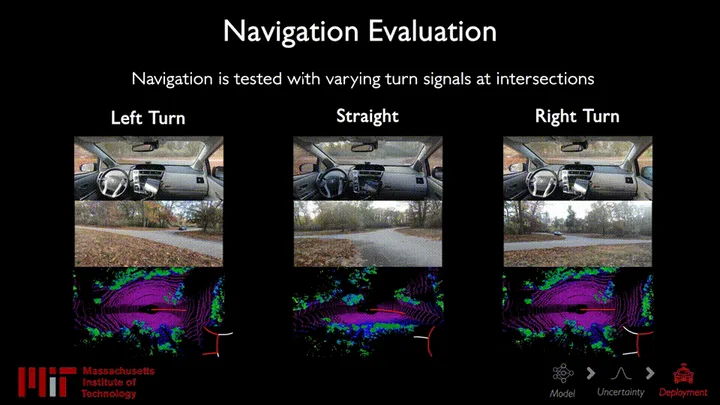
发表于 ICRA 2021 的端到端激光雷达导航框架。结合稀疏卷积优化与硬件感知架构设计,从原始点云生成转向指令,并在全尺寸自动驾驶车辆上完成部署。
问题
端到端 LiDAR 导航需要将高维点云连接到车辆控制,同时满足全尺寸实车部署的计算与系统约束。
技术路径
框架结合稀疏卷积优化与硬件感知架构设计,将原始点云输入映射为转向指令。
成果
系统在全尺寸自动驾驶车辆上完成演示,研究发表于 ICRA 2021。论文与视频记录了方法和部署情况。